摩托车锁总成与轮速传感器协同设计:提升整车防盗与行驶稳定性
2026-10-04在电动化与智能化浪潮下,摩托车的防盗与主动安全正在被重新定义。传统意义上,摩托车锁总成只负责"锁住龙头、锁住车轮",而轮速传感器只服务于ABS或仪表。但如今,越来越多的主机厂开始将两者视为一个协同系统——锁止状态会影响轮速信号的判断逻辑,轮速数据反过来也能增强防盗算法的准确性。
这种跨模块的融合设计,正在成为中高端摩托车电子电气架构的新趋势。
为什么锁总成与轮速传感器需要协同?
先看一个真实场景:车辆在坡道驻车时,电动引擎锁完成锁止,但若轮速传感器仍反馈微小脉冲,防盗控制器可能误判为"车辆被推行",触发误报警。反之,若轮速信号在锁止后完全归零,系统却能更准确地区分"正常驻车"与"非法移动"。
问题的根源在于,传统设计将车锁总成与传感器分属不同ECU管理,信号交互存在延迟。当车辆加装一键启动开关和物箱锁后,总线负载进一步增加,协同难度更高。
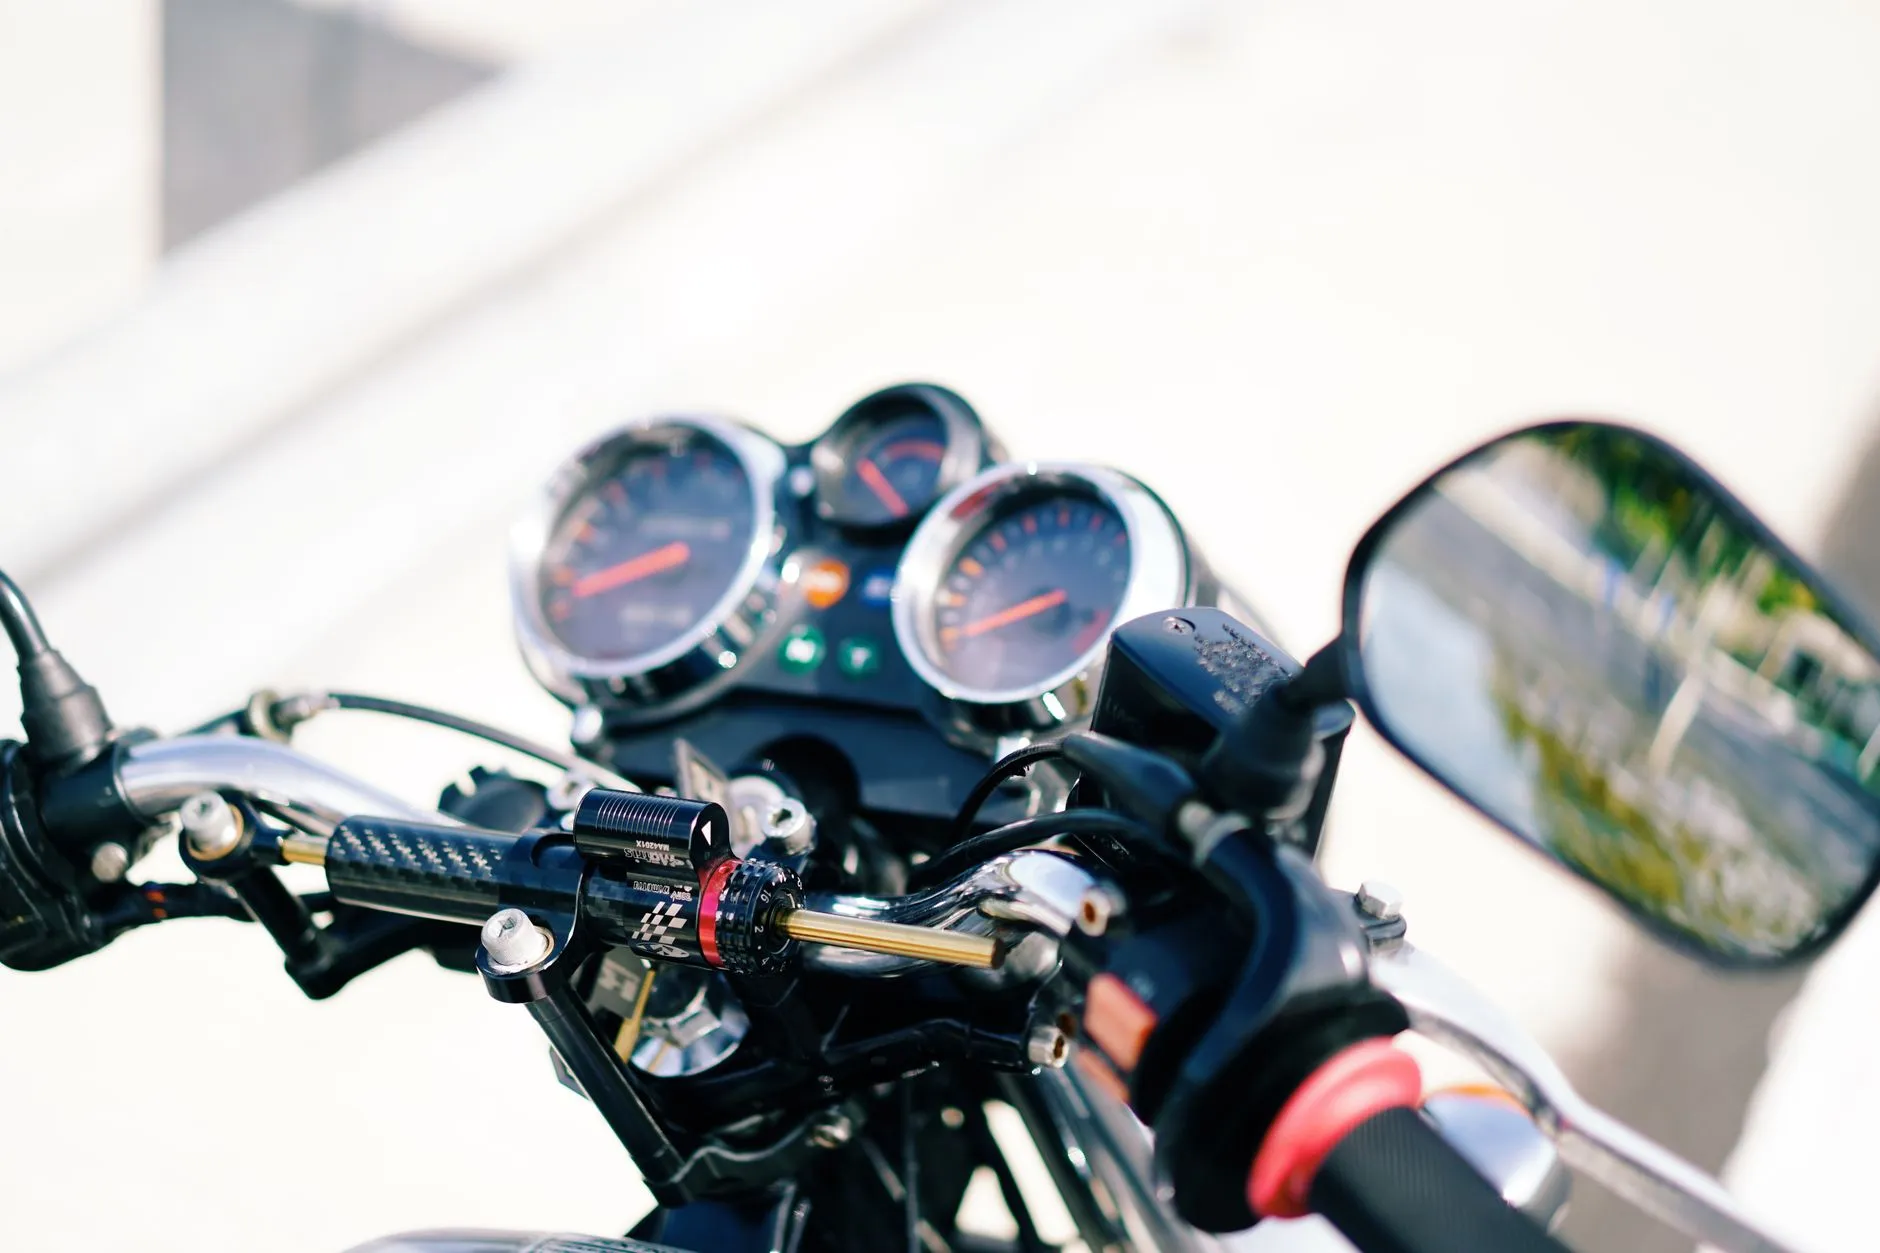
协同设计中的关键技术节点
要实现真正的协同,需要在硬件与协议层同时入手。以下是行业中已被验证有效的几个做法:
- 锁止状态广播机制:将门锁机构与电动引擎锁的状态通过CAN总线以10ms周期广播,轮速传感器节点同步接收,避免信号孤岛。
- 轮速信号置信度过滤:在锁止后0.5秒内,对轮速传感器的脉冲进行阈值过滤,仅当连续检测到超过3个有效脉冲才判定为移动。
- 扭矩传感器辅助判断:对于带助力推车功能的车型,扭矩传感器可区分"人力推行"与"非法牵引",进一步降低误报率。
- 天线盖集成设计:将防盗天线与天线盖一体化,减少外部线束暴露,同时缩短与轮速节点的物理距离。
这些措施并不需要昂贵的硬件升级,更多是架构定义与标定策略的优化。对于汽车摩托车配件供应商而言,这意味着从"单件交付"转向"系统方案交付"。
实践中的标定建议与趋势
在实际项目中,建议主机厂与摩托车锁总成供应商在样车阶段就联合标定以下参数:锁止后轮速静默窗口、脉冲计数阈值、以及一键启动开关与引擎锁的时序配合。一个常见的经验值是:静默窗口设为300-500ms,脉冲阈值设为2-3个。
与此同时,后视镜与内视镜的电子化也在加速——部分高端车型已在内视镜集成盲区监测,而盲区算法同样依赖轮速信号。这意味着锁总成、传感器、门外把手等部件的协同边界还在扩大。
从行业趋势看,未来两年将出现更多"锁-感一体"的集成式模块,把车锁总成、轮速采集、甚至扭矩感知封装在同一壳体附近,减少连接器数量与故障点。对于整车厂,这能缩短装配工时;对于用户,防盗与稳定性的体验提升是直接可感知的。
协同设计不是堆砌功能,而是让每个信号在正确的时间被正确的人使用。这或许才是摩托车电子架构进化的核心逻辑。